Fórum témák
» Több friss téma |
Sziasztok!
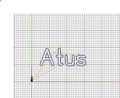
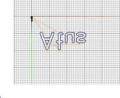
Lassan összeállt a gépem, nyomtam is egy teszt gcode-t. A szimulátorban jól lefut, viszont a végeredmény tükrözve van. Mi lehet a hiba? Köszi. Első kép az elképzelés, második kép amit a gép csinál.
Y motor tekercsét megforgatod? De akkor a végállást is valószínűleg át kell tenni.
Vagy a CNC működtető szoftverben megfordítod az irányt.
Holnap megpróbálom az Y motort megfordítani. Jelenleg végállások nélkül működtetem, mert a nano cnc shield pinjei igencsak nem stimmelnek

Köszöm a segìtsèget! Nos amiket lìrtàl megvolt minden , a bekötèseket is ismertem anèlkül neki sem mertem volna kezdeni!
 a servòt mikor pròbàltam a command azaz a parancs mezőben M3 S100 akkor működött csahogy a parancs kiadàsàtòl szàmìtott 2 perc mulva , szòval kèsőn reagàl ! Rajzolàs közben meg sem mozdult sajnos! Tudom hogy a feltöltött progival van baj , csakhogy màr sokat pròbàltam, de egyik sem volt jò! Az ikscape progiba pedig bemàsoltam a unicode gcode plugint de a mentès màskènt szekciòban meg valami unicorn.py hibàra mutat!
Több fajta servós változat van, Amit linkeltem azzal nekem több gépen , is jól működik, ugyanazzal a hardverral,ami neked is van. Azt viszont nem értem hogy a servó motorod csak 2 perc múlva reagál a kiadott parancsra . Próbáld ki a linkelt GRBL-MI verziót. Ezzel működnie kell rendesen. A linkelt Inscape plugin is kimondottan ehhez készült. Egyébként nem kell ragaszkodnod az Inscapehez, mert a LASERGRBL mindezt egyszerűbben tudja megoldani. A legtöbb képformátumot kezeli.
Pipi-nek igaza van. Akkor nem tükröz a gép, ha a gépeden a kordináta rendszer helyesen van beállítva a jobbkéz szabály szerint. A géppel szemben állva X tengely jobbra növekszik, Y tengely távolodva növekszik Z tengely felfele növekszik
Megfordítottam a motor csatiját, egyből jó lett
Köszi nektek.A végállásokkal vagyok meglőve. Státuszukat le lehet kérdezni valahogy?
Mi a gond a végálláskapcsolókkal ? Ha helyesen bekötötted akkor fontos hogy engedélyezd a Hardlimitet a GRBL-ben ($21=1) ezután legyen engedélyezve a hóming is ($22=1) . Így már működnek a végálláskapcsolók a tengelyek túlmozgásának megakadályozásához. Ha viszont szeretnéd hogy rendesen működjön a homing ciklus is (referencia pont keresése) akkor további beállításokra van szükség. ($23=.. -vel tudod beállítani a home kapcsoló keresésének irányát. $25=..-vel tudod beállítani a keresés sebességét,$24=..-vel a másodszori finomabb" keresés sebességét,$26=.. Várakozási idő hosszának megadása a durva" és a finom'" keresés között. $27=..-vel azt állítod be hogy hány miliméter legyen az a távolság ami a már bekapcsolt kapcsolót ki tudja oldani. Amig a homing ciklus fut addig a végállás kapcsolók Hard limit funkciója nem működik. Ha lefutott és megtalálta a referencia pontot akkor újra végállás kapcsolóként működhet. Éppen ezért a végálláskapcsolók egyben lehetnek Home kapcsolók is.Hogy melyik legyen a home kapcsoló azt a $23=..vel tudod megadni
Ez lemaradt: $5=1 vagy $5= 0 beállítással azt tudod megadni hogy a végálláskapcsolók NO vagy NC állapotot használják, vagyis egy nyitott áramkört zárnak össze vagy egy zárt áramkört nyittanak meg
Köszi, ilyen leírást nem találtam sehol magyar nyelven
Holnap ezzel folytatom a gépet  A hozzászólás módosítva: Szept 4, 2019
Köszönöm ! Megpróbálom mindenképp! Szép estét!
Üdv!
Sajnos nem és nem akarja az igazságot az általad feltöltött gbrl-mi vel sem ! Ugyan az , meg sem mozdul ! Vagy én csinálom rosszúl ? Nem értem ! Esetleg Muszáj berakni a jumpereket amit én nem tettem meg?
A jumperekkel a cnc schielden a léptetőmotorok mikroléptetését állítod be.Nincs köze a sevomotor karjának emeléséhez. A jumperekkel beállított mikroléptetést figyelembe kell venni $100,$101,$102 paraméterek megadásánál. (ha ezt nem ismered akkor írj privátban ,elmagyarázom) Arra tudok még gyanakodni hogy meg van sérülve a servómotorod burkolata alatti elektronika (vagy gyárilag hibás) esetleg valahol a schilden kontakt hiba...
Nem sérült a szervóm , mivel kipróbáltam arduinoban a servo speew-et feltöltöttem , ami oda vissza mozgatja a servó karját tökéletesen működik a motor ! Tanácstalan vagyok teljesen!
Egy g kód kellene hátha nekem abban van baj...
Egyébként ha kontakthiba lenne , akkor minden indításnál másként produkálná a hibát, de mindíg akkor indul el , sőt meg sem áll hanem erősen tekeri a kart mikor már eléri a végpontot akkor is , valójában túl akarja tekerni az ütközési ponton és nem áll meg , ha nem húznám le akkor lereszelné az egész fogaskereket az áttételben !
Gyorsan generáltam neked a LASERGRBL-ben két tipusú G-kódot *gcode és*nc plotterhoz . próbáld ki.
Próbáld feltölteni a legfrissebb GRBL 1.1 verziót. Ez is a PWM jelet a Cnc schielden a Z+pinre teszi. Nekem ezzel működött a servómotor M3S255 parancsal. De ha g kódot készítettem hozzá akko ellenkező irányba mozditotta a servo karját és nem voltak jók a kar mozgásai sem a GRBL-MI-hez képest. Tedd $30=255 értékre és próbáld meg a kar mozgatását .legalább ezzel tesztelni tudod
Más lehetőség: egy multiméterrel kiméred a cnc schilden a gnd és z+ pin közötti feszültsége a M3S250 és a S0 parancsok kiadása után. Mérhetsz közbülső értéket is pl S125 . Ha 0-5 Voltig változó feszültséget mérsz akkor a pwm jel működik .ebben az esetben a servo motorod lesz a hiba okozója. Ha nincs multimétered akkor köss rá egy ledet. Változnia kell a led fényerejének a pwm jel hatására. "
Idézet: " ---------------Ennek az oka lehet esetleg az hogy nincs átállítva a $30=1000 $30=255-ra (ebben nem vagyok biztos) „sőt meg sem áll hanem erősen tekeri a kart mikor már eléri a végpontot akkor is , valójában túl akarja tekerni az ütközési ponton és nem áll meg , ha nem húznám le akkor lereszelné az egész fogaskereket az áttételben !” A hozzászólás módosítva: Szept 5, 2019
Létezik hogy egy szervó nem akar megállni a végén? Hát azér' van benne a poti nem?
Még sosem tapasztaltam ilyet. Az Idézetben" szereplő leírás szerintem arra utal hogy a servó motorral lehet a gond. A servo motor karja max 180 fokot mozdulhatna csak el M5 állapotban 0 fok M3 állapotban pedig az S255 hatására 180 fok. Kisebb S érték megadásakor arányosan kevesebb fok. Én sem értem mi lehet a gond
Hm.. Az a demó program ami megy az arduinón, az mit csinál? Vágállásig tekeri? A motor azt is csinálja? Mert a fejvakarást ugye az okozza, hogy feltételezzük a demó hibátlan lefutását. Ha ezzel gond lenne netán, akkor a motor lesz a hibás mégis. Más nem nagyon lehet. Ki lehetne próbálni esetleg másik motorral is. A demót és a projektbeli programmal is. Én amikor ilyesmit rendelek, minimum hármasával szoktam..
És linkelni is kellene a demó programot hogy lássuk pontosan mit csinál. A hozzászólás módosítva: Szept 5, 2019
Nálam is ellenkező irányba megy , de meg sem áll hanem tekerné a végtelenbe!
Mint írtam mérd meg multiméterrel a pwm jelet.
Szia!
Nálam nem lehet átállítani $30=255 értékre ! Fogalmam nincs mi a gáz , de tettem rá egy relé modult is (input ,gnd vcc lábai van) , ugyan azon az elven működik , itt egy opto kapja a " stop" jelet , ahogy beindítom a cuccot kapcsol szépen a relé , viszont egy lekapcsolás sem hallatszik ahogy a progi elkezd rajzolni! A pwm jelem (M3 S0 1,7mv) aztán (M3 S255 1750mv) szóval csinál valamit a jellel, de nem működik a relé modul sem ,amit már tényleg nem értek !
Furcsán fogalmazol, így könnyen elbeszélhetünk egymás mellett. Mi az hogy demo program, annak a neve Arduinó firmwarwe vagy nevezzük GRBL-nek.
Idézet: . Ha visszaolvasol akkor láthatod hogy linkeltem. „linkelni kellene” Idézet: A PWM jelre gondolsz? Érted a PWM moduláció jelentését? Így nehéz lesz társalognunk „Hát azér' van benne a poti nem?”
Mondtam hogy próbál ki csak tesztelésre a GRBL 1.1 verziót , abban lehet állítani a $30 értéket a 0.9J-ben nem lehet. Relé modult csak akkor tudsz közvetlenül PWM jelről mőködtetni, ha a jel feszültsége eléri az 5 voltot. Ez csak ebben az esetben működik: S255. Látnom kellene hogy mit csinálsz a számítógépen, és hogy mit hova kötsz be. Így nem tudok segíteni. A servómotort az USB-n kapott 5Voltos feszültség működteti, nem a CNC shildre kötött tápegység. A PWM kimenő jelnek is ennyinek kell lenni 0-5 volt S" paraméter arányában. A firmwerrel nincs semmi gond, ez többezer embernél működik. Vagy a servó motorod rossz, vagy a kábeleket nem jó helyre kötötted. Az sem mindegy hogy melyik verzójú CNC SCHILDET használod, mert különbözőek lehetnek a pinkiosztások. Csinálj hibakeresést a Schilden, nézd meg hogy az arduino D11 pinjén meg van e a pwm jel és az hova van kivezetve a Schildre Nincs más ötletem
Könnyen lehet hogy elbeszélés is van.
Idézet: „mivel kipróbáltam arduinoban a servo speew-et feltöltöttem” Ez gondolom az arduino ide egyik demó programja, de lehet hogy tévedek. Mindenesetre semmiképp sem a grbl, mint írtam a szervót kellene kizárni a hibából, vagy leszűkíteni rá. A poti az poti. Úgy tudom a szervóban van egy poti, ami érzékeli hogy éppen hol áll a tengely, és aszerint pozícionálja be magát a vezérlő jel (pwm) szerint. Idézet: „Úgy tudom a szervóban van egy poti, ami érzékeli hogy éppen hol áll a tengely, és aszerint pozícionálja be magát a vezérlő jel (pwm) szerint.” Kicsit pontosabban: a szervónak 20 ms-enként kell kapnija egy impulzust. Az impulzus időtartama határozza meg a poziciót. 1ms = 0°, 1,5ms = 90°, 2ms = 180°. Természetesen 1-2 ms közti értékkel bármilyen pozició beállítható. A pozició visszajelzéséért felelős poti eltávolítása után végtelenített szervót kapunk ami csak körbe-körbe forog.
Tehát ha van és jó a poti, akkor meg kellene állnia a pozícióján. Ezért kérdeztem hogy a demo program mit csinál pontosan, hogy ezt kizárhassuk.
|
Bejelentkezés
Hirdetés |