Fórum témák
» Több friss téma |
Én lézervágóhoz használtam, a gkódot vectric generálta, mach3-ban a plazmaívet a főorsó helyére kötöttem. A postprocesszort meg kellett pimpelni, mert marásnál a főorsót kapcsolja be az az első dolga.
Ez a kártya elvileg alkalmas Frekiváltóhoz fordulatszabályozásra. Viszont a lézer 0-5 Volt TTL jelet vár. Ez 0-10 Voltal működik. Valamilyen elektronikai kapcsolás kellene hozzá az átalakításhoz. Használ valaki közületek ilyen megoldást? Mit értesz azon hogy az engedélyező jelet kell hozzá ki -be kapcsolni. A g kód ha már tartalmazza az S" értékeket akkor ha meg van oldva az átalakítása a 10 voltnak 5 voltra ,akkor annak mennie kell. Vagy rosszul gondolom?
Két azonos értékű ellenállás megoldja a 10V felezését 5V-ra.
Közben találtam hozzá EZT Nem értek annyira az elektronikához, a két azonos értékű ellenállás a kisebb volt értékeket is arányosan felezné?
Természetesen! Az értékek megállapitásánál figyelembe kell venni a két résztvevő áramkör jellemzőit.
"Feszültségosztó" Google, kiokosit a témában!
Van egy 3040CNC gépem, amit már rég vettem, de több okból évek óta kihasználatlan. Szeretném ismét üzembe helyezni, kicsit költenék rá.
Szeretném, ha laptopról is tudnám hajtani. Eddig a LinuxCNC szoftvert használtam párhuzamos portról. Felmerült a grbl használata. Ez használható, vagy azért messze nincs olyan, mint pl. egy Mach3 vagy LinuxCNC, vagy az itthon népszerű UCCNC? Milyen vezérlők/szoftver jöhet még szóba? Főleg marásra és gravírozásra (nem lézer, arra van másik gépem) használnám. Amúgy elég kezdő vagyok, de most ráfeküdnék a témára.
Tisztelt fórumozók
Belefogtam egy cnc építésbe. Van 2 db 20 mm-es hidraulika száram (ez lesz a z tengely), vettem hozzá 2 db KBA20UU lineáris golyós csapágyat. A két szár más más forrásból van, de a méreteik halál pontosak, viszont a két csapágy enyhén kottyan rajtuk. Ez OK-s így ? (szerintem nem) . Járható út lenne ha a két csapágy közé vízszintesen egy rugót tennék ?
Több választásod is van. Párezerért tudsz venni egy olyan régi laptopot amin van párhuzamos port.
A grbl is használható, alap program, a G-kódot végrehajtja, de semmi több. A Mach3 elég népszerű, de olcsón csak szintén párhuzamosan portról megy stabilan, az eth és usb megoldások zsebbe nyúlósak, ráadásul az usb-vel sokaknak akadt gondja. Az UCCNC-t nem használtam sosem, mert hobbira drágának találom.
Nem tudom milyen hosszban gondolkodsz, de alátámasztás nélkül el szoktak hajlani.
Ezek a csapágyak nem pont a minőségről híresek. Gondolom oldal irányban kottyan, ezért a hosszirányú rugós előfeszítés semmit sem ér. Jó tanácsként mondom, inkább vegyél jó állapotú lineáris sínt kocsikkal. Ezek általában 50mm-enként rögzíthetők, nem mozog, nem hajlik. A sárga fórumon mindig van eladó különböző méretekben.
Még egy főorsót is akarok venni. Az ebayen és alin 2.2kw spindle alatti találatokat nézem. Először a léghűtésest néztem, mert kevesebb macera van vele, de mindenhol azt írják, hogy lényegesen jobbak a vízhűtésesek. Nem csak a hűtése jobb, hanem precízebbek, halkabb, kevésbé rezonálnak, stb.
Ti is azt mondjátok, hogy ha már veszek újat, akkor jobban járok a vízhűtésessel?
Nyilván mindkettőnek vannak előnyei és hátrányai. Nekem 1,5 kW-os léghűtéses van, én nem vettem észre rajta semmit a fentebb említettek közül. Az enyémnek a leírásába az van, hogy a csapágyakat be kell melegíteni terhelés előtt. Nyilván hangosabb a levegő hangjától, mint a vizes. Nyilván a vizessel nem csak több a macera, hanem valamivel drágább is.
Egyébként a 3040-es géphez kicsit nem túlzás a 2,2 kW-os?
Jelenleg egy nagyon gyenge motor van, 2-300W, 8000rpm. Lehet, hogy átesek a másik végletbe, de most úgy döntöttem, nem spórolok (nagyon). Később valószínűleg lecserélem a mechanikát is.
Összeraktam egy mini cnc marót a 3018 mintájára 32x23 lett a mérete (kb A4-es lapméret) Még csak lézer fejjel próbáltam de első kísérletre nem lett rossz.
Feltűnt viszont hogy a Nema 17 léptető motor beremeg az x y tengely lassú mozgásnál. A váz 30x30 aluprofil 8mm es menetes orsóval mozgatom az x y tengelyt ami (sajnos) 8mm-es ezüstacél tengelyen lineáris csapágyakon csúszik. Ha egész kicsi menetemelkedésű orsóra cserélném a menetes szárat Javítana a remegésen?
Elvileg kellene rajta lenni egy imbusz hernyócsavarnak ami kicsit megfesziti és igy kottyanásmentesithető...
Szia! Ha nem futtatom le ezt a konfig dolgot, akkor a gcode senderrel hiába próbálom mozgatni, nem fog semerre se menni egyik tengely sem?
Olyat csinálnak a motorok amikor léptetek a machine controlban, akkor csak fixálja a tengelyeket, nem lehet még kézzel sem mozgatni, majd amikor a senderben odaér, akkor már szabadon lehet mozgatni. Nano v4 shieldet használnék a4988 driverekkel. Köszi.
Attól mennie kellene, viszont a configban kellene beállítani a gépedhez a paramétereket. Step/mm, gyorsulás stb.
Nem is "cincognak" a motorok amikor menniük kellene de állnak? Idézet: . Ettől féltem. Most csupán csak az asztalon vannak összevezetékelve a motorok, nincsenek a gépben. „Attól mennie kellene” Annyit csinálnak a motorok, hogy stabilan állnak, nem mozdíthatóak a tengelyek, amíg parancs le nem fut a gcode senderben. A config.h-ban lehet nem jól vannak a lábak definiálva?
Szerintem inkább valami beállításon kellene változtatni. A 8-as trapézmenetes tengelynek általában 2mm a menetemelkedése. Nekem 4mm menetemelkedésű orsóim vannak és nem remeg. Akkor rezonált nagyon amikor egész lépéssel hajtottam. Amióta az A4988-as esetén lehetséges legnagyobb mikrolépéssel van hajtva szép egyenletesen jár.
Én kipróbálnám megvezetés nélkül csak a motor, anya, szán.
Kihúzni a két 9mm vezetést. Igy a befeszülés miatti apróbb ugrások kizárva.
Motorok jól vannak bekötve? Ellenőrizd le.
Jól. Meglett a bajság.Minden nanohoz a grbl firmware step/dir lábak ugyanarra vannak definiálva, de találtam egy oldalt, ahol a piros alaplapos shieldhez fel kell cserélni a cpu_map.h fájlban a step/dir lábakat. Most megy mind a 3 tengely, viszont az arduino keretprogram szerint stabilitási probléma lehet, ha 99%-a megvan írva a memóriának.
 Ám köszi a segítséget 
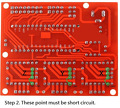
És még 16 microstepet sem lehet megúszni forrasztás nélkül, lásd melléklet

Ez "gyönyörű"
 . Nekem unos shieldem van, azok jók legalább .
Nem is értem, miért a GND-re jumperolná, ha 16 microsteppinget akar az user, amikor H-H-H kellene legyen a konfiguráció. Ennek jól alászaladtam, de már működik
Egy 8" monitort kellene leváltanom. A mostani monitoron a kirajzolt grafika torzultan jelenik meg, a kör ovális például. És az alsó és felső sorok mérete különbözik.
A monitor jeléről a gépkönyvben ennyi infó van: Vertikális szinkron:50-60 hz pozitív Horizontális szinkron: 19.2 Khz pozitív Felbontás 600 sor. A monitorhoz 12 V megy és "3 jelvezeték". Érdekes megoldás mert a táp negatívját használja a jel negatívjának... Némi alkatrész adatlap böngészés után megállapítottam a horizontális és vertikális jelek melyik részt jönnek a csatlakozóból, fennmaradó egy pin már csak a videojel lehet. Jó lehet-e ez a panel a jelek átalakítására?
Szia! Jónak tűnik, mert ez a 19,2 kHz az EGA-monitorok frekvenciája.
Szia! Köszönöm. Mivel ezen a panelen nincs csak a "vga" bemeneten h/v sync így valószínű oda kell kötni. Érdekes de majd a video jelet egyik színjelre kell kötni. Szerencsére a nagyítás és a képhelyzet állítható. Nincs infó a jelszintekről, de ttl ic ken megy át így valószínű 5 V lesz az.
Sziasztok!
Rendeltem ebay-ról arduino uno panelt , hozzá tartozó cnc shield ,és motorvezérlőket + stepper ,és egy servo motort is! Nos összeállítottam az asztalomon , teszteltem az univerzális g-kód senderrel az x+- és az y+- tengelyt tökéletesen funkcionál! Amit viszont tapasztaltam , hogy ha átküldök mondjuk egy szöveges g-kódot , akkor minden szuper mozgásban vannak a stepperek , de a servo motor meg sem nyikkan ! Mitől van ez? A servo nélkül nem tudom hasznát venni ha megépítem a gépet , mivel nem emeli fel a servo kart az arduino !Másik problémám , hogy az inkscape nevezetű progival nem tudok g-kódot generálni , hibát ír a servo fájlban, csak a makercam.com oldalon tudok g-kódot létrehozni , de az meg nem működteti a servóm! Minden segítség jól jönne , mert sok időm elment rá , de gugliban sem találtam rá megoldást , de más sem , nem vagyok egyedül ezzel a hibával! Előre is köszönöm! A hozzászólás módosítva: Szept 1, 2019
Feltételezem ,hogy egy rajzoló plottert szeretnél készíteni ahol a mini szervó motor emeli fel a ceruzát. Ehhez fontos hogy olyan verziójú GRBL-t kell feltölteni az arduinóra ami megfelelően kezeli a servó motort is és a léptetőmotorokat is pl ezt letöltheted hozzá ekkor,ha CNC schildet használsz akkor a servó motor input kábelét a Z+ limitpinre kösd be ,mert ezen fogja kapni a PWM jelet. Kipróbálni úgy tudod hogy kiadsz egy G kód utasítást: M3 S250. Ekkor leengedi a ceruzát a S" paraméter értékének megfelelően. Ez lehet 0-255 érték. Az inscape programhoz telepítened kell megfelelő PLUGIN-t hogy jó G kódot tudj generálni a rajzoláshoz .ezt itt találod Használd inkább a LASERGRBL programot mert ez kezeli is a gépet és G kódot is készít
|
Bejelentkezés
Hirdetés |